Projets DIY / 29 juin 2026
Pédale active DIY V2 : le guide de construction sans soudure
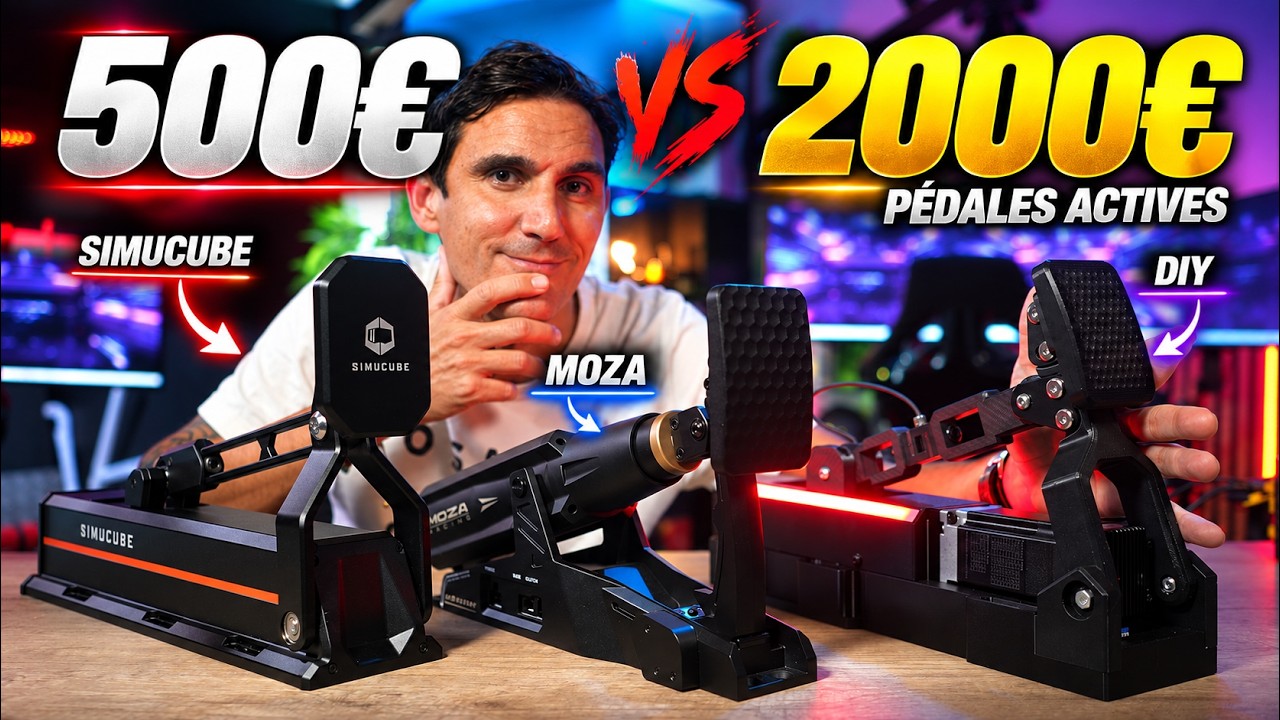
Deux ans après ma première pédale active DIY, je présente une V2 qui simplifie l’électronique et améliore la mécanique. La nouvelle carte permet un montage sans soudure électronique, tandis que le rail, les pièces imprimées et le plugin SimHub font évoluer le ressenti. Je détaille ici ma construction, la mise en route et les réglages, puis ce que j’obtiens face aux pédales commerciales que j’ai essayées.
PCBA V2 : simplifier l’électronique
La première version demandait plusieurs modules à assembler et à programmer. La PCBA V2 regroupe cette partie du projet. Mon exemplaire est une V2.1 ; une V2.2 existe déjà au moment du tournage de juin 2026. Les références doivent donc correspondre aux fichiers du montage choisi.
Je montre la commande d’une carte assemblée chez PCBWay et l’intérêt d’un lot pour construire plusieurs pédales, conserver une pièce de secours ou partager une commande. Une carte supplémentaire peut servir de bridge, le pont connecté au PC qui communique sans fil avec les pédales. Un ESP32-S3 DevKit constitue une autre possibilité présentée. Le fonctionnement sans fil concerne les données : les pédales gardent leur alimentation électrique. La carte permet aussi d’enchaîner l’alimentation de deux pédales.
La vidéo comportait un tirage au sort de trois cartes à sa sortie. Pour construire le projet, les ressources utiles restent la liste des composants, les fichiers imprimables et la documentation des équipes qui développent l’électronique et le logiciel.
Comprendre la mécanique avant d’imprimer
La fourche de pédale actionne un système de leviers et de roulements. Le capteur de force transmet l’effort appliqué à la carte, et le moteur déplace le chariot du rail pour produire la résistance demandée. J’ai adapté mon châssis au nouveau rail, plus large, et intégré la PCBA afin de présenter proprement les connexions à l’arrière.
Ma conception comporte une vingtaine de pièces imprimées et représente environ deux bobines de PLA dans cette réalisation. Elle est divisée pour rester imprimable sur un plateau de Bambu Lab A1. Le remplissage et la qualité d’impression participent à la rigidité constatée sous mon pied.
Plusieurs habillages sont possibles : capot simple, capot éclairé ou languettes de couleur. Je propose aussi une adaptation pour une face métallique. Son intérêt est surtout le contact avec le pied : je n’ai pas constaté la grande différence de transmission des effets que j’imaginais. Le rail me donne une course généreuse, mais sa portion réellement utilisée dépend des positions choisies dans le logiciel.
Préparer les pièces et assembler le châssis
Je commence par préparer les logements des roulements, écrous et inserts. Le pistolet à air chaud facilite certaines insertions, tandis qu’un fer à souder sert ici à chauffer les inserts filetés dans le plastique : cette opération ne consiste pas à souder les composants électroniques. Sur cette version, des rondelles collées sur la fourche remplacent les roulements que j’utilisais précédemment à cet endroit.
Les deux parties du châssis sont réunies par des vis en partie supérieure et des manchons maintenus par-dessous. Le coupleur relie ensuite moteur et rail, avec les fixations qui maintiennent leur alignement. Je place cet ensemble dans le châssis et le fixe aux emplacements prévus. Pour les longueurs de vis et de manchons, je m’appuie sur la liste des composants correspondant à ce dessin, plutôt que sur une estimation à l’image.
Monter les leviers, la fourche et la load cell
Les charnières avant accueillent la fourche. Deux autres charnières se fixent au chariot, avec les plaques intermédiaires qui protègent la fin de course. Je prépare ensuite les articulations de la plaque d’appui et des manchons poussoirs. La fixation de la face permet d’en choisir l’angle.
La fourche est reliée au châssis sans serrer ses articulations au point de bloquer le mouvement. Le capteur de force prend place entre les deux manchons poussoirs. Je réunis leur partie courte avec le chariot, puis l’autre extrémité avec la fourche. À cette étape, le levier doit se déplacer librement : l’assemblage prend sa forme définitive avant le raccordement électrique.
Câbler et fermer l’alimentation
Je fais passer le câble de la load cell sous la pédale, installe la PCBA et prépare les conducteurs à la bonne longueur. Les connecteurs moteur fournis servent aux liaisons correspondantes ; pour la communication, la vidéo évoque des connecteurs Dupont ou JST. Les repères du moteur et de la carte, ainsi que les schémas du projet, servent à identifier les connexions. Je raccourcis également le câble du capteur en conservant sa liaison de blindage et en soignant sa protection.
Le boîtier imprimé de l’alimentation accueille l’interrupteur et un couvercle vissé sur inserts. Il évite de laisser accessibles les parties sous tension. J’ai préparé moi-même certains connecteurs XT60, mais ils existent déjà assemblés. Le câble entre alimentation et pédale peut aussi s’acheter terminé : c’est ainsi que cette réalisation reste possible sans soudure électronique, à condition de prévoir les bonnes longueurs.
Flasher la carte et renseigner la géométrie
Le Webflasher permet une première installation du firmware en USB. Je sélectionne le rôle de la carte, sa version et le firmware : une carte de pédale et un bridge ne reçoivent pas simplement le même choix par défaut. Le plugin du projet est ensuite placé dans le répertoire de SimHub. Ses réglages système permettent aussi de mettre à jour le plugin et de flasher les cartes.
Avant d’exploiter la pédale, je renseigne le « Pedal Kinematics » : dimensions de la mécanique, pas du rail et caractéristiques du capteur monté. Ce sont les valeurs de la construction réelle qui comptent. Je lance ensuite la calibration de départ. Avec le bridge, j’affecte chaque pédale à son rôle, frein ou accélérateur, et je vérifie qu’elle apparaît connectée dans le plugin.
Régler course, force et signal envoyé au jeu
Les positions de départ et de fin déterminent la course disponible. Je peux rapprocher le début sous mon pied, conserver une course courte au frein ou allonger celle de l’accélérateur pour mieux doser, notamment en drift. La force maximale change la résistance ; le preload ajoute un effort initial avant que la pédale commence à céder. Les filtres d’amortissement et d’effet élastomère restent disponibles, même si je les utilise peu dans cette configuration.
Le « joystick mapping » règle séparément le signal transmis au jeu. J’ajoute une zone au départ pour que mon pied posé ne déclenche pas le frein, puis je définis le point auquel atteindre 100 %. Ce réglage est distinct de la butée mécanique : je peux atteindre le maximum du signal tout en conservant un peu de déplacement.
Les profils enregistrent ces choix. L’ABS possède ses réglages d’intensité, d’amplitude et de fréquence. D’autres effets existent, dont le régime moteur et les forces G ; je ne les ai pas tous testés et je n’active pas systématiquement les vibrations moteur.
Piloter les réglages depuis le siège
Pour éviter de revenir constamment à la fenêtre SimHub, j’ai créé un dashboard qui rappelle les profils et modifie notamment course, force, preload et activation des effets. Je le montre sur un écran tactile, avec le petit délai nécessaire à l’application de certaines commandes. Le dashboard et son module sont proposés dans une vidéo réservée aux membres de la chaîne.
Deux pédales identiques peuvent également passer du couple frein–accélérateur à un mode palonnier. Des appuis brusques m’ont donné quelques saccades, tandis qu’un mouvement progressif correspond mieux à l’usage aéronautique essayé. Le Control Center de la communauté L’Atelier est aussi présenté comme une évolution à venir lors de ce tournage, pas comme une étape obligatoire du montage.
Ce que donnent les essais
Avec la version logicielle utilisée, je trouve le mouvement fluide, réactif et bien plus silencieux que mes versions précédentes. Le rail se fait peu sentir ; à très faible résistance, sa présence peut redevenir légèrement perceptible. L’usage en accélérateur m’a convaincu alors que j’étais initialement sceptique.
La limite principale reste l’ABS : son intensité dépend du firmware et j’ai encore constaté des déclenchements absents ou tardifs à pleine course, parfois seulement lorsque je relâche. Dans cette comparaison personnelle, le Simucube reste plus convaincant sur cet effet. Le reste du freinage me paraît sain et régulier, sans que mon résultat ponctuel en rallye constitue une mesure isolant la performance du matériel.
Enfin, je soigne l’appui de talon et le placement sur le châssis. Le confort compte autant que les effets. Ce projet demande toujours du bricolage et une configuration initiale, mais la V2 rend ces étapes plus accessibles. Son intérêt tient autant au résultat sous le pied qu’à la possibilité de comprendre, modifier et faire évoluer sa propre pédale.
Échanger sous la vidéo